2026年被很多人称为"低空经济元年"。无人机送外卖、无人机巡检、无人机表演……低空越来越热闹。但热闹背后有一个绕不开的问题:天上飞的无人机多了,核心要地的安全谁来守?
政府机关、军事设施、重要场馆、能源枢纽——这些地方一旦被无人机闯入,轻则偷拍泄密,重则直接构成物理威胁。常规的"发现就打"思路,看似干脆,实际执行起来问题不少:打早了伤及无辜怎么办?打晚了来不及怎么办?不管三七二十一一律干扰,周边的正常通信和电子设备怎么办?
这些问题,靠单一手段解决不了。所以行业内逐渐形成了一套思路——渐进式防范。今天我们就来拆解一下,这套方案到底是怎么设计的。
01
先搞清楚敌人是谁
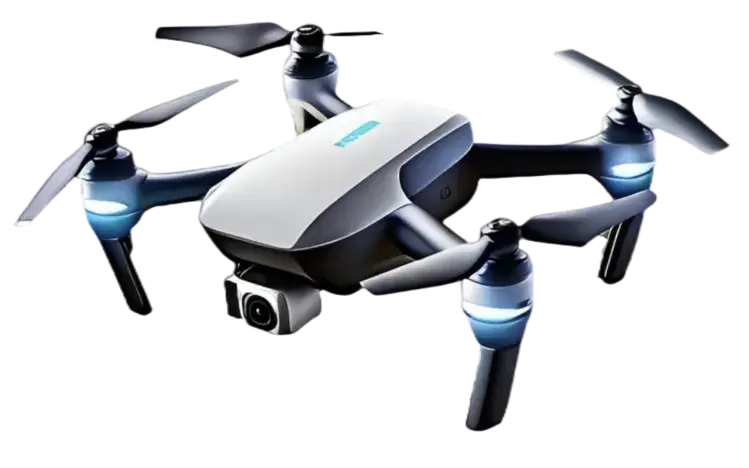
在做防御之前,得先把"敌人"分个类。空中的无人机大致可以分成两大类:
合作类无人机
正常的消费级或行业级无人机,会主动广播自己的身份信息(报文),飞行轨迹相对规矩。这类目标通过解析报文就能识别,属于"明牌"飞行。
非合作类无人机
这才是真正的威胁来源。它们不广播报文,或者广播虚假报文绕过电子围栏,操控方式也多种多样——有飞手控制的、基站控制的、甚至完全静默飞行的(线控或惯导)。
面对非合作类目标,单一侦察手段很容易漏掉。雷达有盲区,光电怕遮挡,无线电监测遇到静默飞行就抓瞎。所以方案的第一步,是把"眼睛"擦亮——不是一只眼,是多只眼。
▲ 复合型侦察网络:外部入侵、近地起飞、静默飞行——三类威胁,两组手段覆盖
02
为什么是"三重"而不是"一层"?
传统安防思维是"设一道防线",但低空安全不一样。无人机速度快、体积小、路径灵活,如果只有一层防线:
防线太远→ 识别精度不够,容易误报或漏报
防线太近→ 反应时间不足,来不及处置就进去了
"一刀切"反制 → 干扰周边正常电子设备,代价太大
所以合理的做法是"分圈层、按距离、看威胁等级",在不同距离上采取不同的策略。这就是"渐进式三重防范体系"的逻辑起点。
这套体系把防御区域从外到内分成三个圈层:预警区、定向防御区、立体防控区。每个圈层的目标和手段都不一样。
▲ 渐进式反制网络:三层圈域,逐级收拢
03
第一重:预警区
"尽量远地发现问题"
预警区是三重体系的最外层,核心目标就一个:尽早发现,赢得处置时间。
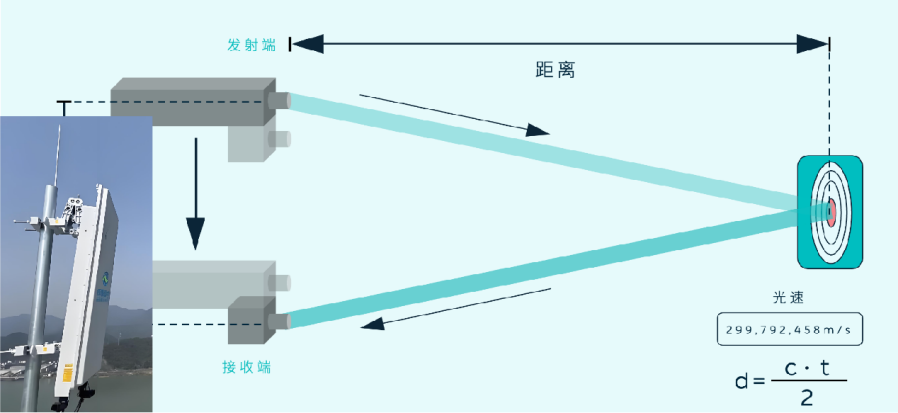
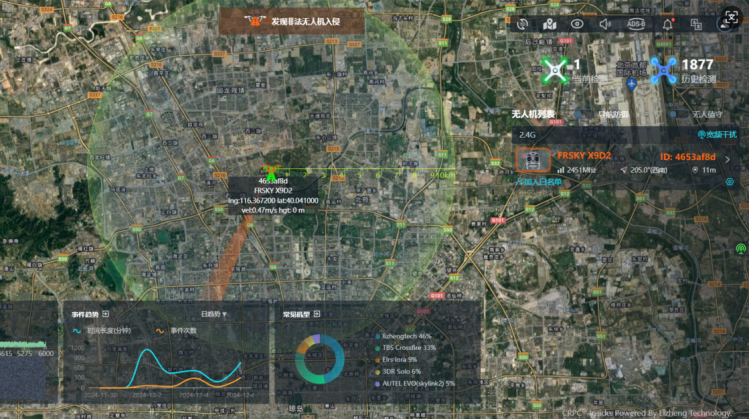
这个圈层依靠的是"高点外延探知网络"——在核心要地周边的制高点部署固定式无线电侦测设备,利用多重无线电融合感知技术(频谱感知+报文解析+CRPC协议逆向),对所有进入空域的无人机进行感知和识别。
具体来说,预警区主要实现两件事:
对外来入侵目标的提前探知
无人机从远处飞过来,在它还离核心区域很远的时候,高点侦测节点就已经捕获了它的无线电信号。目标身份、飞手位置、飞行轨迹——这些信息在它抵达之前就已经能传给指挥中心。
对近处直接起飞目标的快速反应
有些威胁不会从远处飞来,而是在要地附近找一个隐蔽处直接起飞。对于这种情况,低点的盲区探测节点会在目标升空的第一时间发出警报。
▲ 预警区防范:外部入侵目标识别 + 飞手探知 + 目标拦截
预警区不做反制,只做侦察和报警。发现目标后,信息同步到指挥平台,由系统调度后续的处置力量。这是"看得见、分得清、来得及"的第一步。
04
第二重:定向防御区
"精准打,不误伤"
预警区发现问题后,如果目标继续接近,就进入了第二层——定向防御区。这是整个体系中"动手"的第一线,也是最能体现技术含量的一层。
定向防御的核心思路是:精准反制,不是大范围干扰。
传统的无线电干扰压制,说白了就是"大功率全频段压制"——管你什么无人机什么信号,一通干扰下去,周围所有的电子设备都可能受影响。这在核心要地场景下根本不现实:你总不能为了防一架无人机,把整个区域的通信都搞瘫痪。
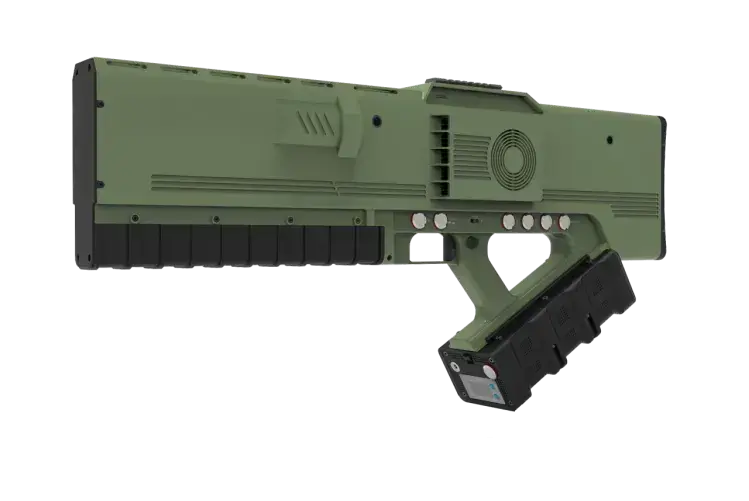
定向防御采用的是基于CRPC(通信协议逆向解析)技术的精准干扰手段。这套技术的逻辑是:先通过协议逆向解析确定目标无人机的"通信指纹",然后只对这一个特定目标的通信链路进行定向干扰。
只干扰目标个体,不影响周边其他电子设备
支持无人值守模式——指挥平台下发策略后,设备自动执行
无论目标从外部入侵还是近地起飞,只要进入定向防御区就自动触发
▲ 定向防御区:精准打击,不影响周边其他电子设备
简单说,就是"打得准"而不是"打得广"。这是从"粗暴反制"到"精准反制"的关键一步。
05
第三重:立体防控区——"近身的最后一道防线"
如果前两道防线都没拦住(或者目标本身就是从很近的地方起飞的),那就进入了最后一道防线——立体防控区。这是距离核心要地最近、反应要求最高的圈层。
立体防控的"立体",体现在两个维度:
手段上有补充
在定向防御的精准反制基础上,增加了近端巡防的机动力量。固定设备负责"站岗",机动力量负责"追击"——两者协同,形成动静结合的防护网。
目标类型上有覆盖
前两重主要针对"有无线电信号"的目标——你总得有信号才能侦测和反制吧?但如果遇到线控或惯导的静默飞行无人机(完全不发射无线电信号的),怎么办?答案是光电。立体防控区部署了主动式光电探查网络,通过视频图像分析来发现和跟踪目标,再利用轨迹回溯算法反推出飞手的操控位置。
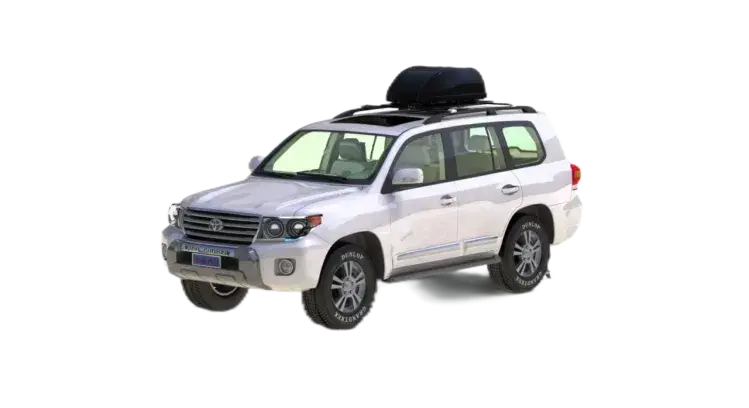
▲ 立体防控网络:近端巡防 + 固定防范 + 光电研判飞手位置
这个圈层的核心逻辑是:不挑目标类型,不依赖单一手段,能防住的都要防住。
06
机动巡防:哪里需要去哪里
除了三个固定的防御圈层,方案还设计了一套机动巡防机制。毕竟固定的设备部署再密,总有覆盖不到的死角。
机动巡防分为"远端巡逻"和"近端巡防"两种模式:
远端巡逻
范围大、区域广,配备车载式侦察反制设备,发现目标后能快速机动到目标区域。反制端通常配备枪式设备,由单兵操作。
近端巡防
在核心要地周边1-2公里范围内进行高速巡防,配备手持式、便携式、枪式全系列装备。因为距离近、留给你反应的时间短,所以对装备的便携性和响应速度要求最高。
巡防站点设置在战略位置,平时常态巡逻,战时协同防御。后勤补充也规划在站点内完成,确保持续作战能力。
07
总结
回过头来看这套"渐进式三重防范体系",它解决的其实是低空安全防护中的三个核心矛盾:
"快"与"准"的矛盾
预警区追求的是"快"——尽快发现。定向防御区追求的是"准"——精准反制,不误伤。两者分工,各司其职。
"广"与"精"的矛盾
复合型侦察网络覆盖了从外部入侵到近地起飞、从无线电操控到静默飞行的全类型目标。反制端则从"大功率压制"进化到"定向精准干扰"。
"固定"与"灵活"的矛盾
固定设备保证全天候值守,机动力量补充灵活应变。两者结合,形成了一个完整的闭环。
说到底,低空安全不是一个设备、一项技术能搞定的。它需要的是体系化的思维——有侦察有反制、有固定有机动、有远距离有近距离。这套"渐进式三重防范体系",就是一个落地的答案。

长按或扫描二维码联系客服